2026 年智能系统控制、优化与应用国际学术会议(ISCOA 2026)在四川 · 成都圆满落幕。本届会议聚焦智能系统控制、优化方法与工程应用的前沿议题,由四川大学主办,四川大学电子信息学院承办,并得到中国农业科学院都市农业研究所(成都)、成都大学、华中科技大学、圣彼得堡彼得大帝理工大学、重庆交通大学、西南科技大学、重庆三峡科技大学、广西大学、广西图象图形学学会、广西计算机用户协会、成都理工大学及《工程科学与技术》等国内外高校、科研机构与学术团体的协办;同时获得中国高校校办产业协会智慧出版专业委员会、澳门科技文化交流协会、RDLINK 研发家、Scilight Press、重庆青有道文化传播有限责任公司、成都数自创新科技有限公司的鼎力支持,并由 IEEE 成都分会提供技术支持。
来自国内外高校与科研院所的专家学者与青年学子齐聚一堂,围绕非线性动力系统、网络智能控制、机器人与多智能体协同、复杂系统优化等方向,共探智能控制领域的理论创新与工程实践路径。本次会议现场与线上参会人数约 200 人。
会议开幕式由重庆三峡科技大学涂正文教授主持。涂正文教授代表组委会,向拨冗莅临的领导、专家及海内外同仁致以热烈欢迎与诚挚感谢;四川大学电子信息学院副院长刘长军教授、大会主席杨鑫松教授先后致辞。
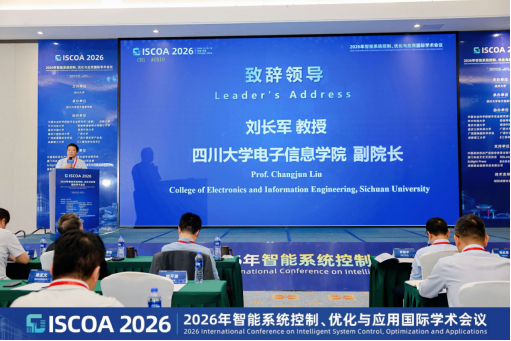
图1. 大会致辞1-刘长军教授(四川大学电子信息学院副院长)
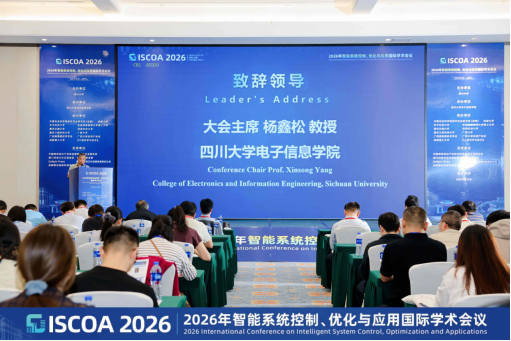
图2. 大会致辞2-大会主席-杨鑫松教授(四川大学电子信息学院)
随后,全体嘉宾与参会代表合影留念,定格这场国际学术交流的相聚时刻。
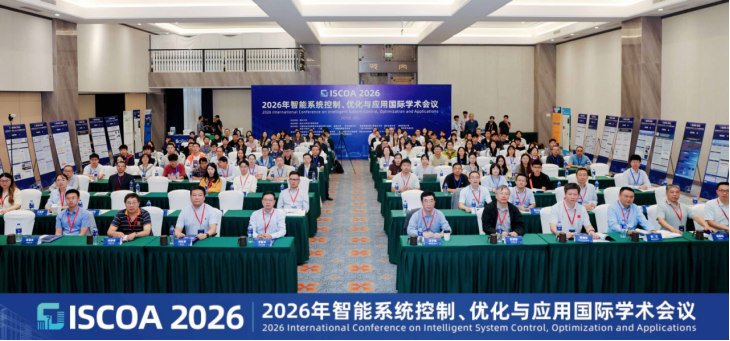
图3. 开幕式会议合照
上午场主旨报告环节由安徽大学人工智能学院黄大荣教授开幕主持:英国布鲁内尔大学王子栋教授分享《通信一体化建模下的网络化状态估计》;华中科技大学苏厚胜教授作《多智能体系统的智能状态区间观测与协同一致性控制》专题报告。
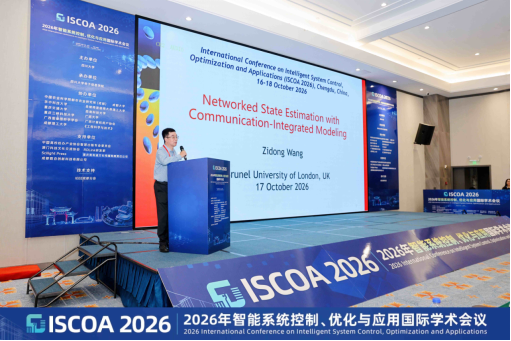
图4. 主旨报告1-王子栋教授(英国布鲁内尔大学)
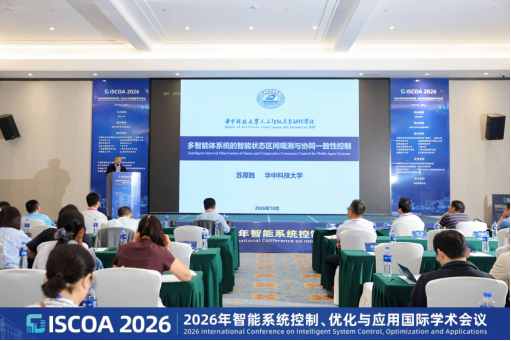
图5. 主旨报告2—苏厚胜教授(华中科技大学)
茶歇过后,由哈尔滨工业大学(威海)理学院院长秦泗甜教授主持。南京理工大学向峥嵘教授带来《两栖无人车集群智能感知与协同控制》;大连理工大学赵旭东教授分享《面向复杂环境的仿海胆机器人机动技术》。报告分别从网络化状态估计、多智能体协同一致控制、无人车集群感知与协同、复杂环境机器人机动等视角展开,每场报告后均设提问交流环节,现场讨论气氛热烈。
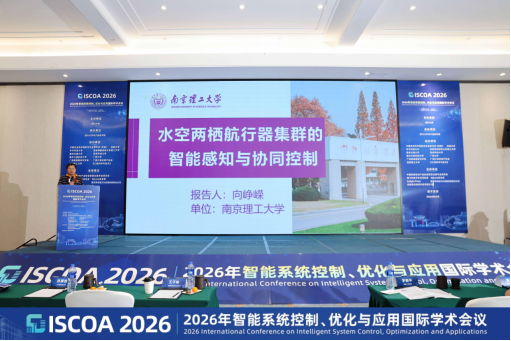
图6. 主旨报告3—向峥嵘教授(南京理工大学)
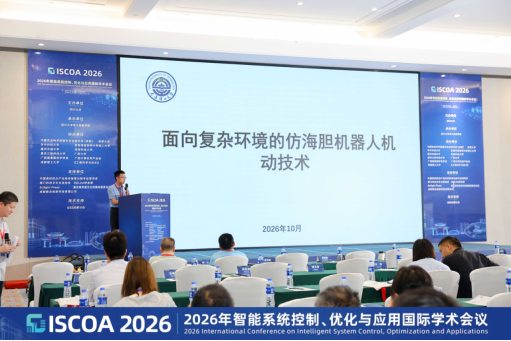
图7. 主旨报告4—赵旭东教授(大连理工大学)
下午场学术氛围持续浓厚。会议设置四个主题分会场(Session)并安排多场口头报告,内容涵盖智能优化算法、事件触发控制、多机械臂协同、矿山综合能源调度、反应扩散神经网络同步等方向;另有多篇海报论文以墙报形式同期展示,并由会议专家现场评审。中场茶歇为跨团队交流提供了充分空间。会议期间,来自全国十余所高校及多家科研院所、相关单位的教师和学生积极参与口头汇报,覆盖多个省市和区域,展现了广泛的学术参与度,为后续跨校、跨团队学术交流与合作奠定了良好基础。
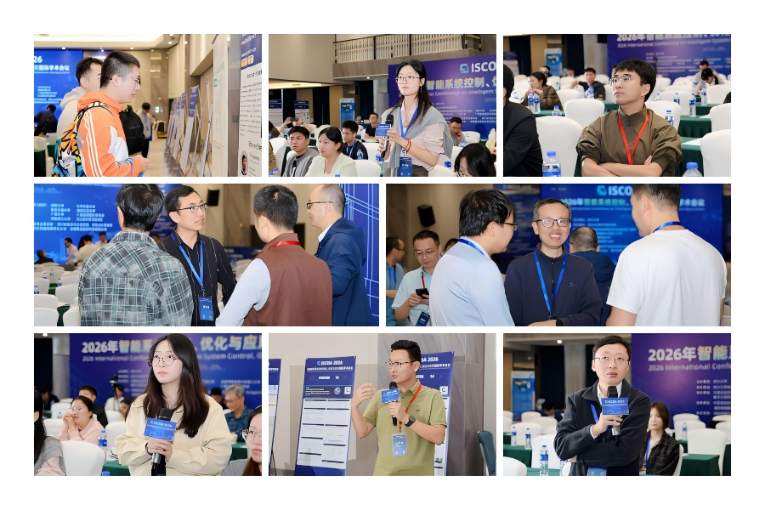
图8. 现场交流
随后举行的颁奖仪式及闭幕式由重庆三峡科技大学数学与统计学院院长熊江教授主持,大会主席杨鑫松教授作会议总结。大会现场颁发了最佳 Session 组织奖、优秀论文、优秀口头报告、优秀海报等奖项。
本次 ISCOA 2026 的成功举办,有效推动了智能控制领域的学术交流与思想碰撞,汇聚领域前沿智慧,厘清学科发展趋势,为理论攻关与人才联合培养提供了重要平台。未来,各方将持续深化科研合作、推进技术创新,期待与各位专家学者在明年的 ISCOA 会议再次相聚。


